Optimale Roboterbewegungen
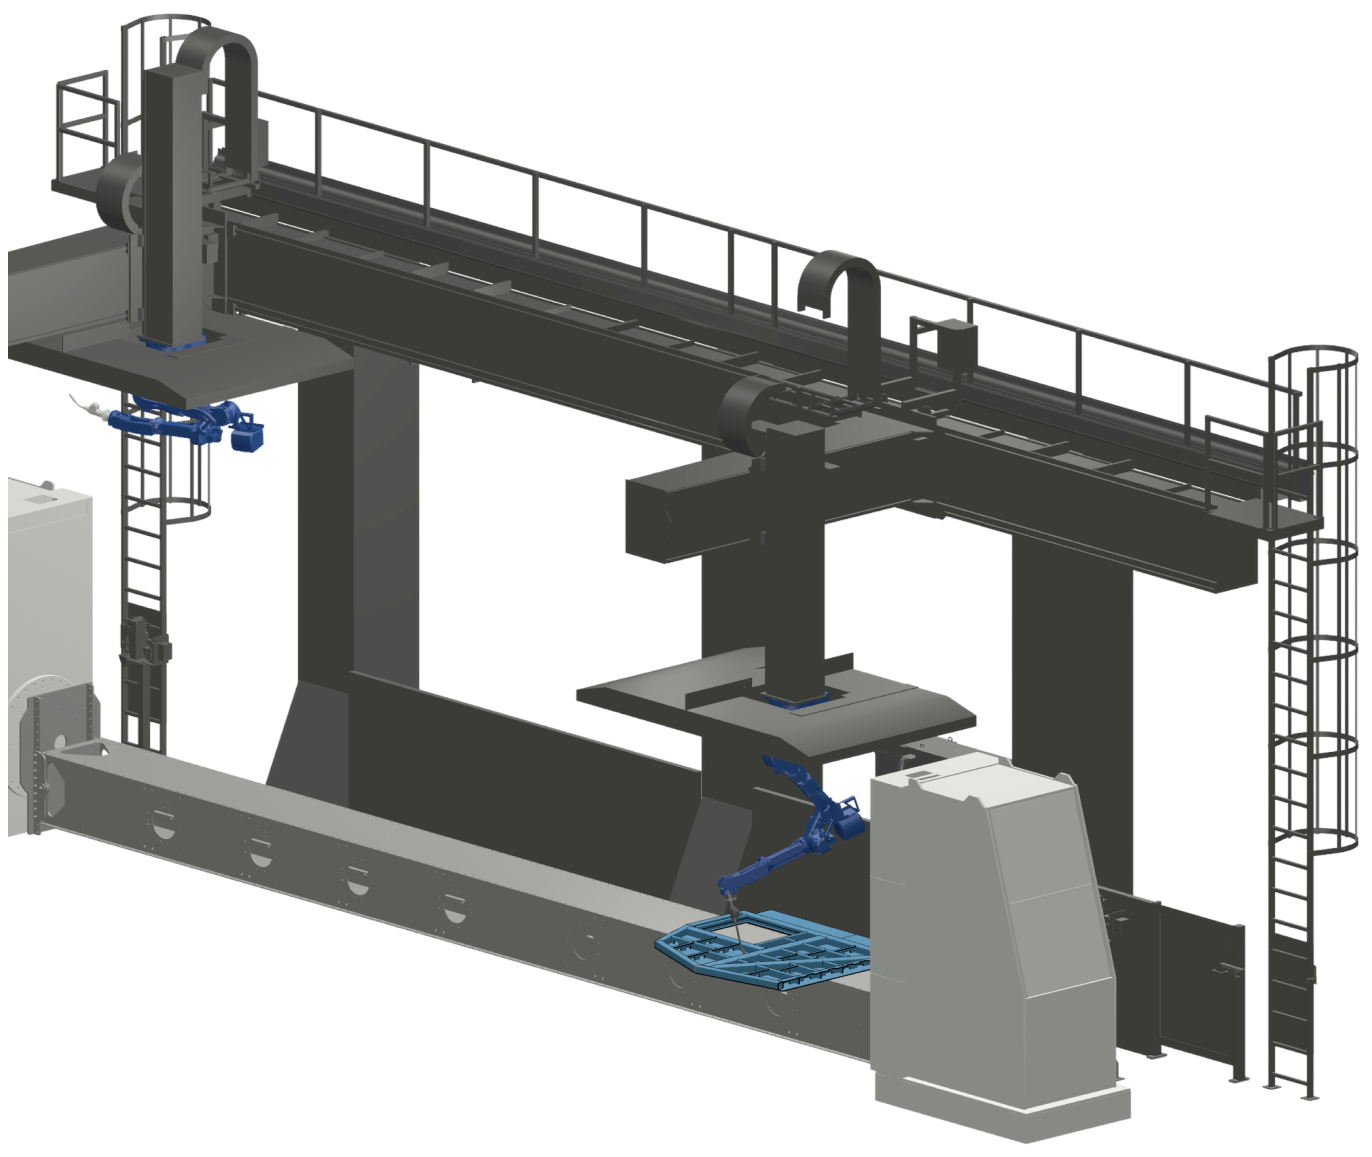
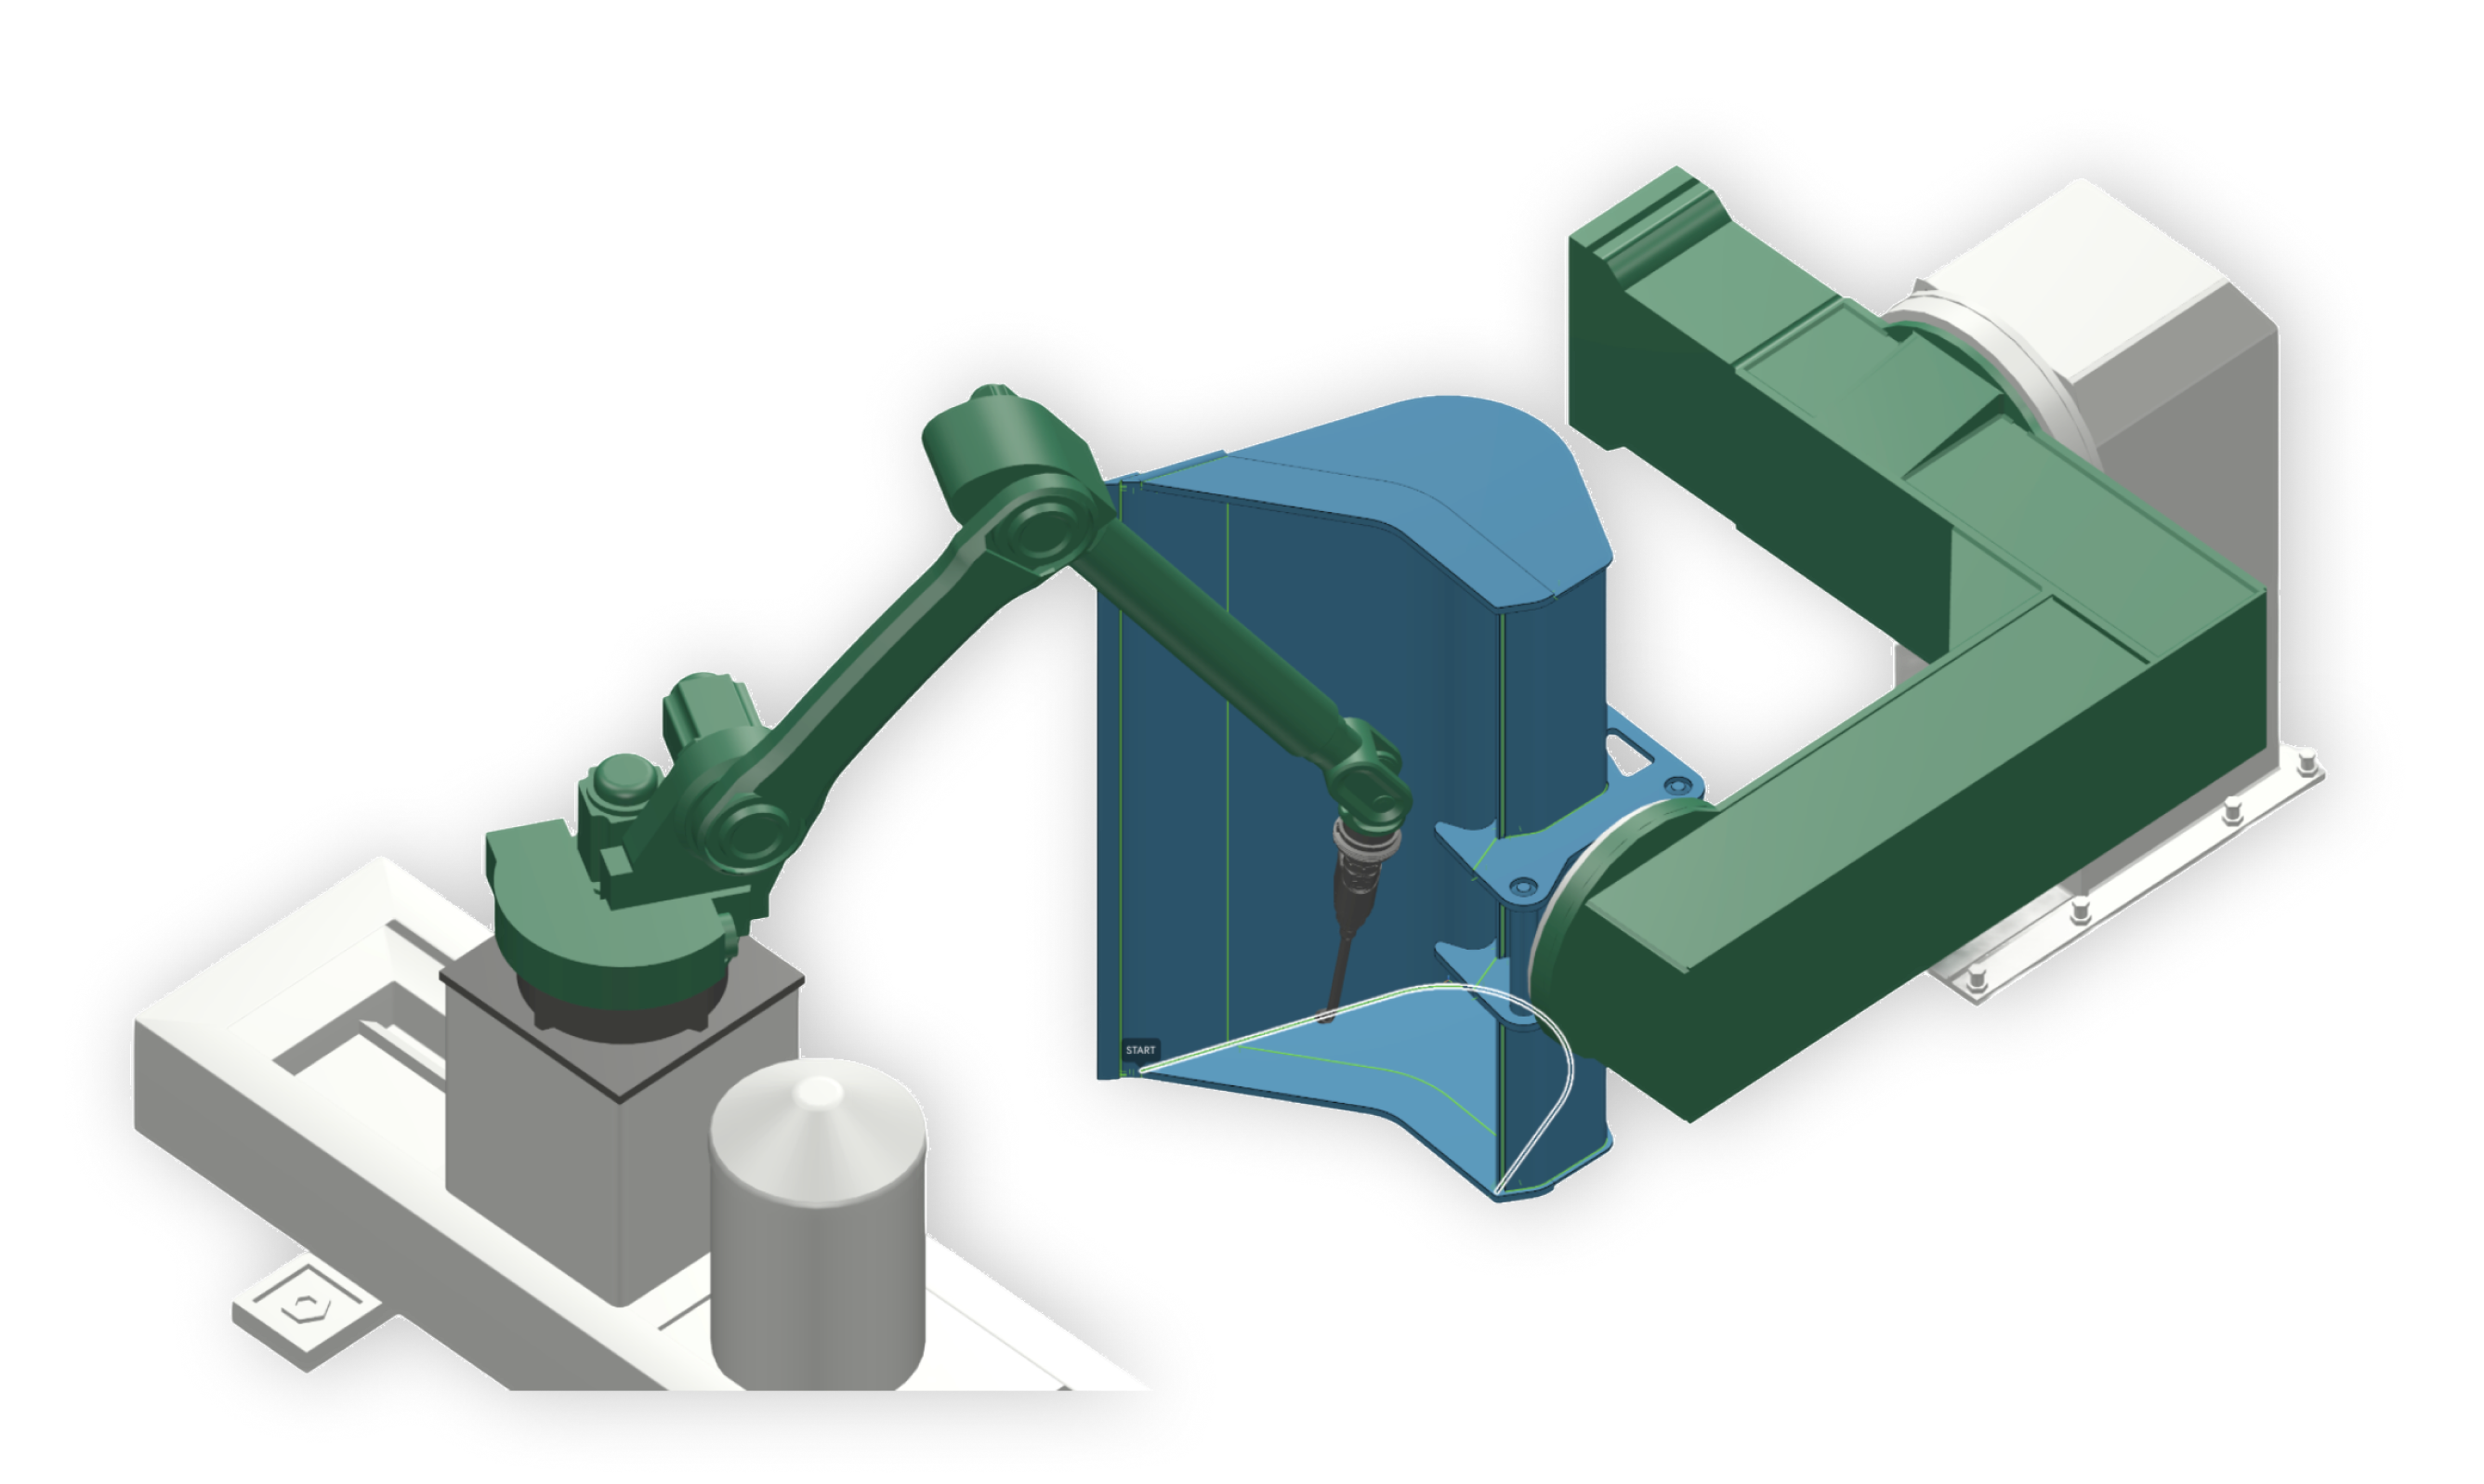
Optimale Roboterbewegungen für Nähte, Suchbewegungen und Übergänge werden automatisch berechnet – unter Berücksichtigung bevorzugter Schweißpositionen, Robotersingularitäten, Gelenkgrenzen und Kabelmanagement.
Die Schweißreihenfolge lässt sich auf kurze Taktzeit oder geringen Verzug optimieren.
Berührungserkennung, Laser oder Lichtbogen
Die Realität entspricht nie ganz dem virtuellen Modell: Abweichungen bei Robotergenauigkeit, Zellenkalibrierung, Zusammenbau und Lage des Bauteils … Um all diese Abweichungen auszugleichen, nutzt ArcNC Berührungserkennung über den Draht, Laser oder Lichtbogen-Nahtverfolgung.
Diese Sensorik von Hand zu programmieren ist kompliziert, fehleranfällig und zeitraubend – ArcNC automatisiert den gesamten Ablauf.
Bei hohen Stückzahlen Suchbewegungen einsparen: Die Korrekturwerte vom ersten Teil eines Loses lassen sich wiederverwenden. So entfallen zeitraubende Suchbewegungen an jedem weiteren Teil.
Keine manuelle Nachbearbeitung
Ein verbreiteter Irrtum: Offline erzeugte Programme müssten am Roboter immer von Hand nachbearbeitet werden, damit sie genau genug sind.
Da ArcNC Abweichungen automatisch ausgleicht, laufen die Programme direkt auf dem Roboter – ganz ohne manuelle Nachbearbeitung.
Lernt aus Erfahrung
ArcNC erkennt automatisch Gemeinsamkeiten zwischen Ihren Referenzteilen und neuen Bauteilen.
Nahtdefinition, Schweißreihenfolge und Roboterbewegungen werden automatisch übernommen.