Des mouvements robot optimaux
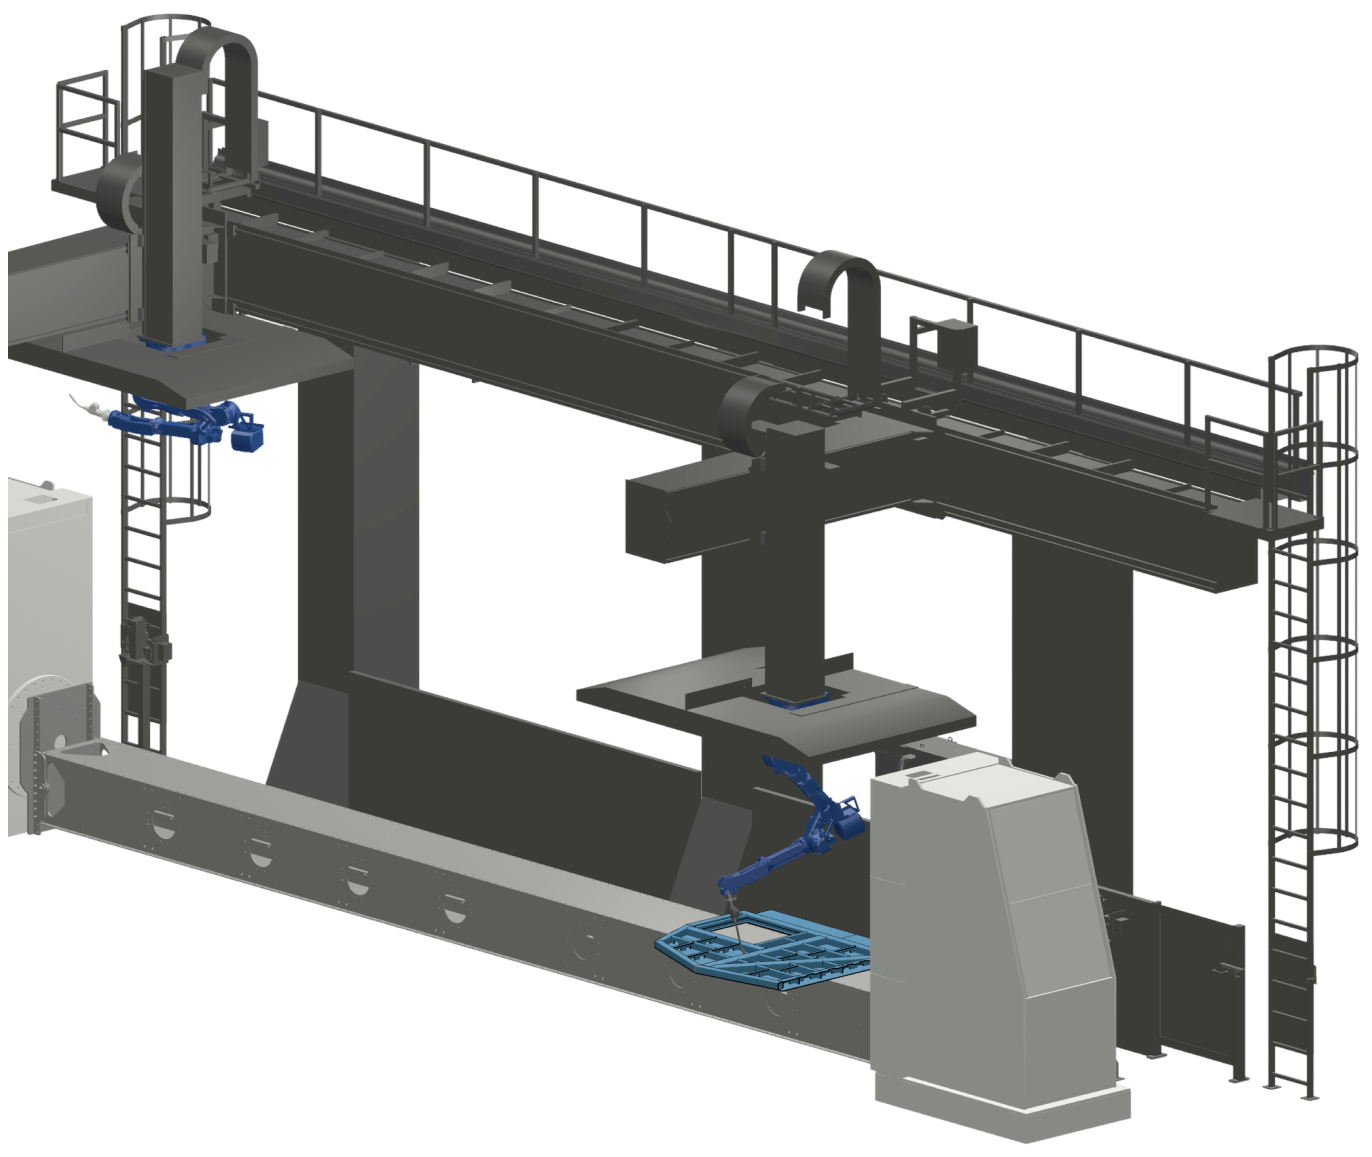
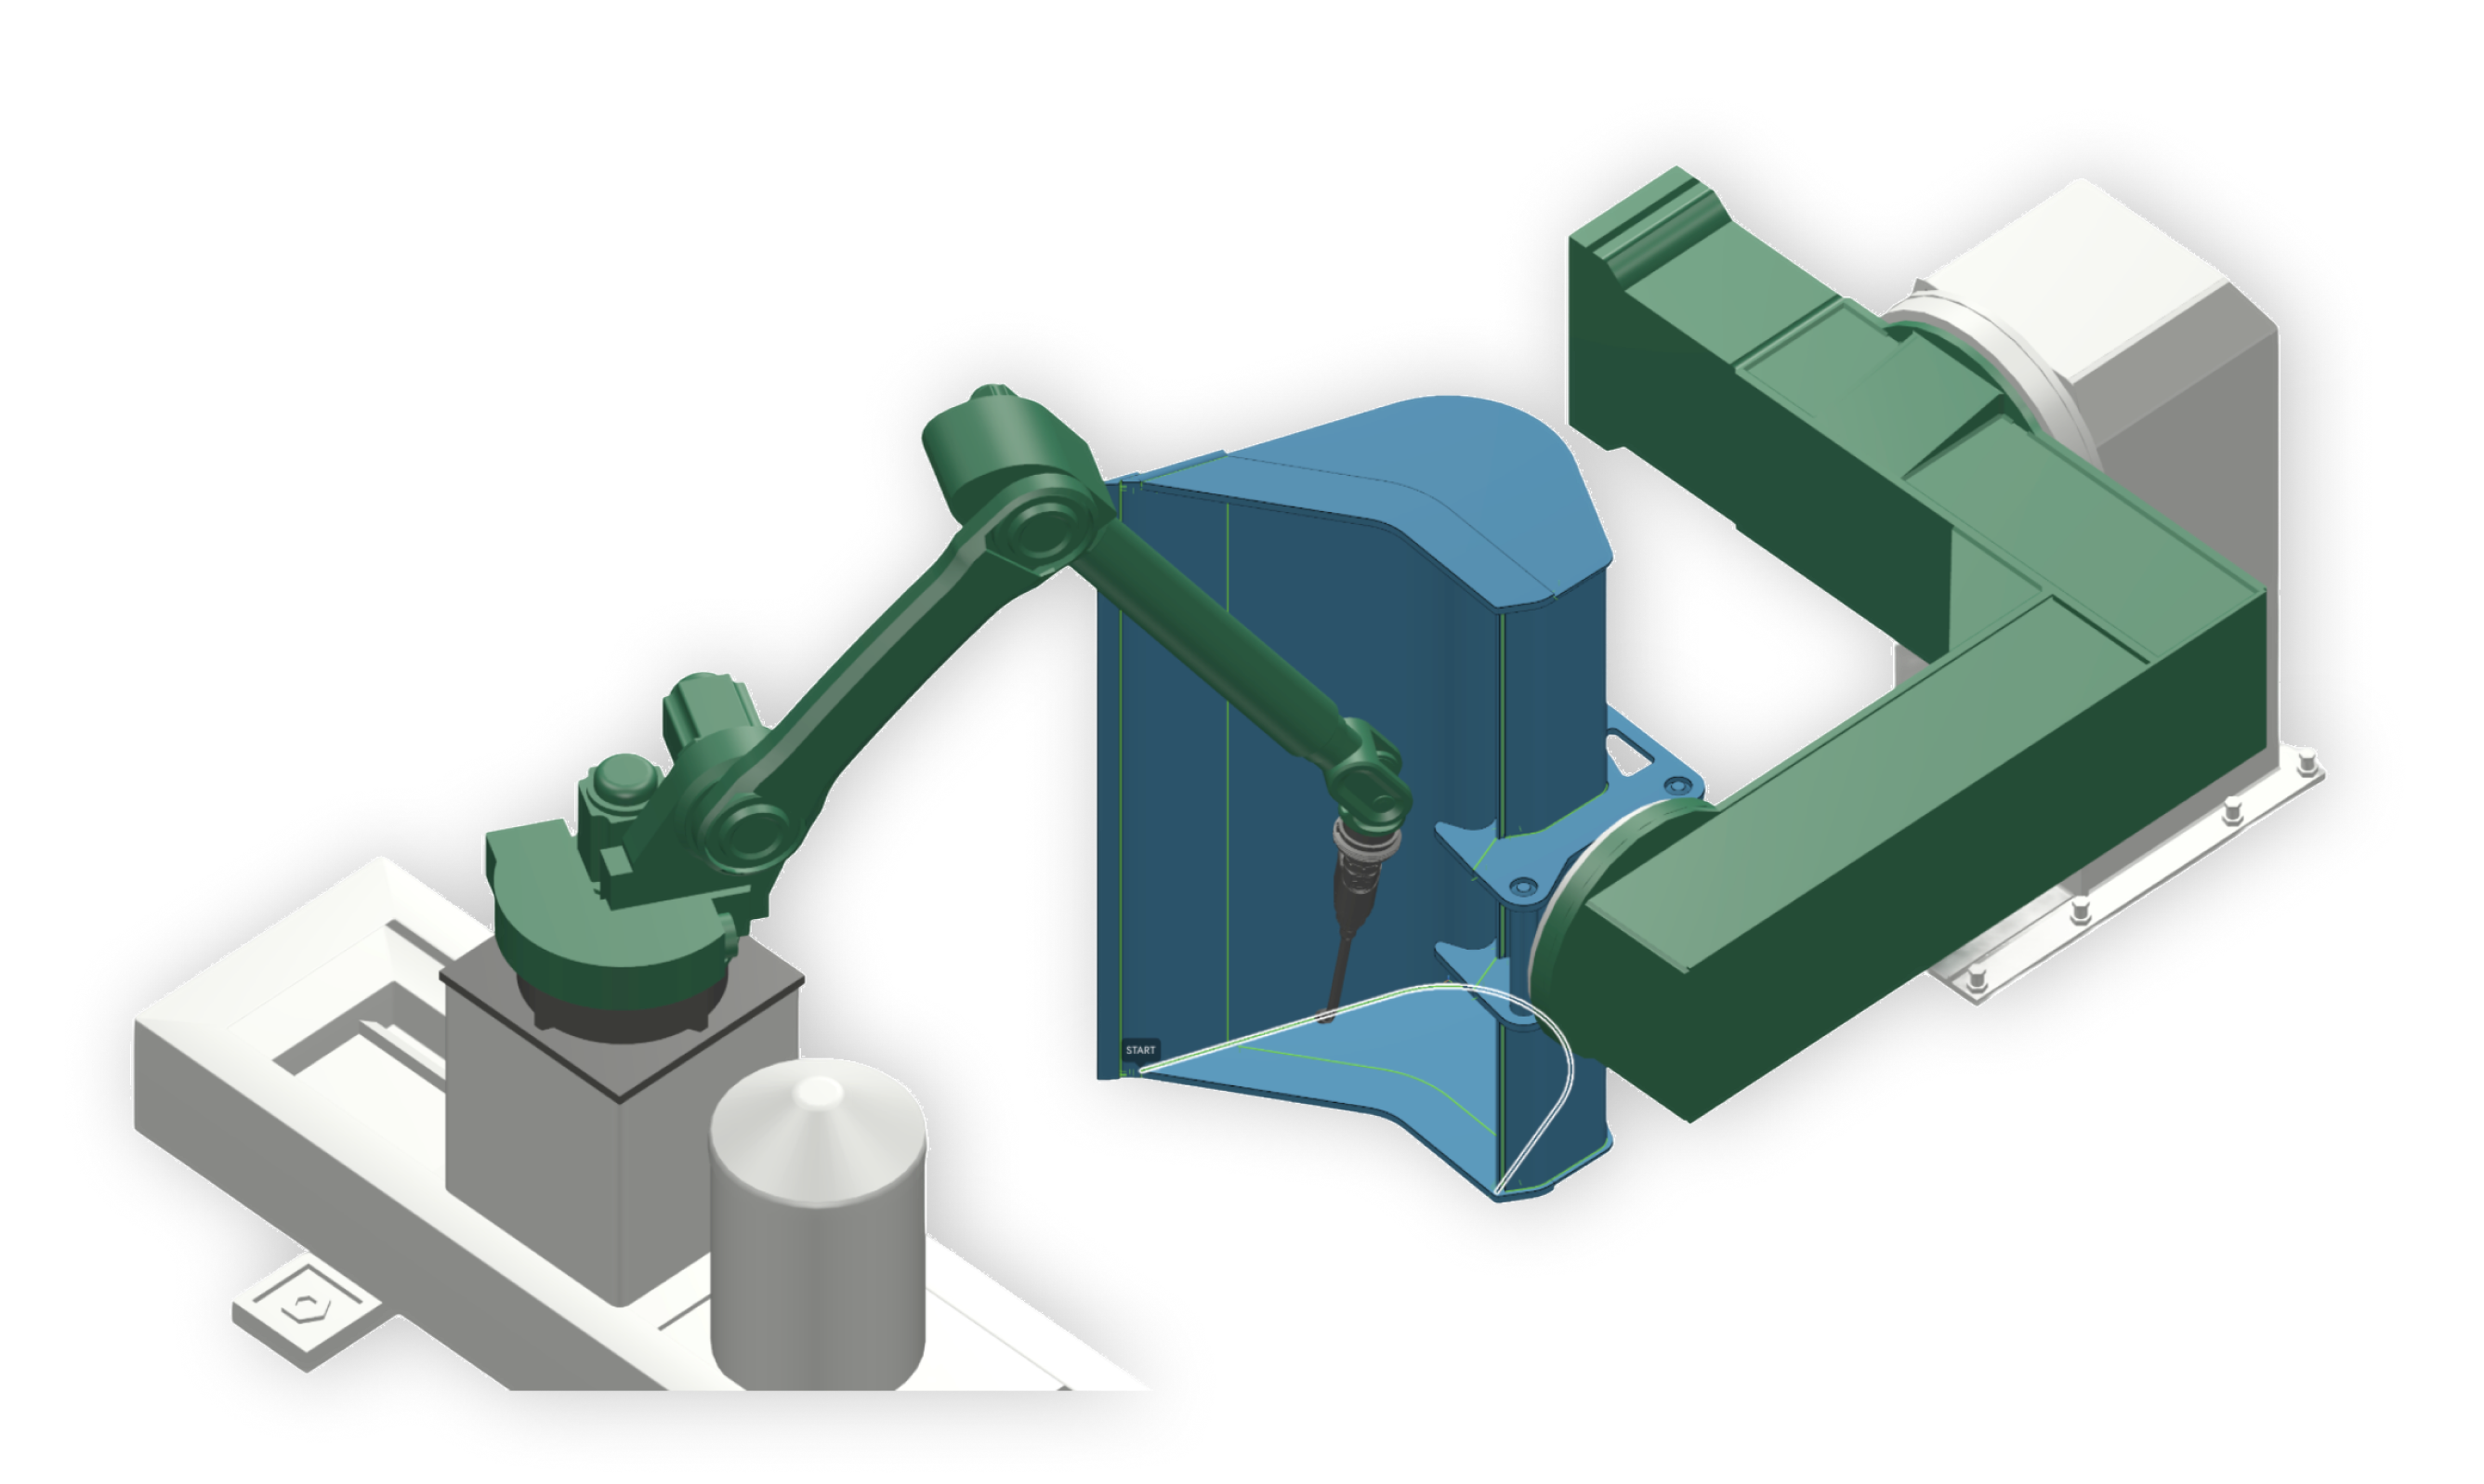
Les mouvements optimaux du robot sont calculés automatiquement pour les soudures, les mouvements de palpage et les transitions, en tenant compte des positions de soudage préférées, des singularités du robot, des limites des articulations et de la gestion des câbles.
La séquence de soudage peut être optimisée pour réduire le temps de cycle ou les déformations de la pièce.
Détection tactile, laser ou par l’arc
La réalité ne correspond jamais parfaitement au modèle virtuel : précision du robot, calibration de la cellule, assemblage de la pièce, positionnement de la pièce… Pour compenser tous ces écarts, ArcNC utilise la détection tactile au fil, le laser ou le suivi des joints par l’arc.
Programmer ces capteurs à la main est compliqué, source d’erreurs et chronophage. ArcNC automatise tout le processus.
En grande série, faites l’impasse sur les mouvements de palpage : les décalages mesurés sur la première pièce d’un lot peuvent être réutilisés, pour éviter de longs mouvements de palpage sur chaque pièce.
Sans retouche manuelle
On croit souvent qu’un programme généré hors ligne doit toujours être retouché à la main sur le robot pour être assez précis.
Comme ArcNC compense automatiquement tous les écarts, les programmes peuvent tourner directement sur le robot, sans retouche manuelle.
ArcNC apprend de l’expérience
ArcNC reconnaît automatiquement les points communs entre vos pièces de référence et les nouvelles pièces.
Spécification des soudures, séquence de soudage et mouvements du robot sont repris automatiquement.